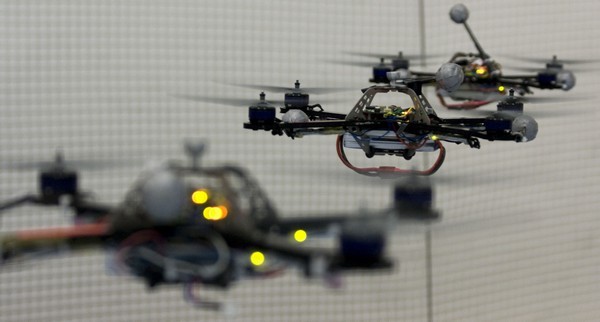
En el laboratorio GRASP de la Universidad de Pennsylvania de EEUU (General Robotics, Automation & Perception // Robotica General, Automatización y Percepción), los estudiantes de la Universidad han estado trabajando con quadrocópteros robotizados que mediante la programación de un algoritmo cuentan con la capacidad de trabajar en equipo, agarrar objetos y transportarlos.
Una vez que el algoritmo fue probado y perfeccionado, el objetivo era poner a varios quadrocópteros a trabajar en un proyecto en común. En vez de solo transportar los objetos, todos deberían trabajar en conjunto para ensamblar una estructura utilizando columnas imantadas que se unen al hacer contacto.
Según el video publicado en Youtube y en la página web del laboratorio (http://www.grasp.upenn.edu/), los quadrocópteros son capaces de agarrar columnas almacenadas de manera horizontal y vertical y ubicarlas exactamente en el lugar que van, con altísima precisión.
Los quadrocópteros verifican que el contacto de los imanes haya sido efectivo o siguen intentando la unión hasta encontrar el nexo entre las piezas.
El algoritmo creado por el laboratorio permite diseñar cualquier tipo de estructura y solo está limitada por las partes disponibles y la batería de los quadrocópteros.
El rumor en Internet es que estamos siendo testigos de lo que puede ser la construcción en el futuro, mediante el uso de robots programados que funcionan con alta precisión.
Sean ahora testigos de lo que puede ser el futuro de la ingeniería.
por @Randompiece para Runun.es